Beiträge von Chipmonk77

    So, kurzer Zwischenstand:

    Ich habe heute mit Bartimaus nochmal an der VA geschraubt. Geplant war, das Federbein umzubauen und idealerweise auf die Hilfsfeder verzichten zu können. Rechnerisch hätte sich das ausgehen sollen, aber wie so oft im Leben… wird man dann von der Realität gef…;)

    Das hat leider nicht funktioniert, uns fehlten am Ende noch ca. 15mm zum Glück… was bedeutet hätte, das wir mind. 20mm höher gekommen wären mit dem Federteller als das max. zulässige Maß von 290mm. Je nach finalem Höhenniveau rundum auch mehrX/

    Also haben wir uns jetzt erstmal für den anderen Weg entschieden. Hilfsfeder bleibt drin und der Federteller wird weiter runter geschraubt als die im Gutachten erwähnte Mindesthöhe von 270mm. Am Ende sind wir bei guten 255mm gelandet, was ich noch im Rahmen finde. Die Hilfsfeder ist damit vom Federweg her ca. 60% (4,5cm) entspannt bei voller Ausfederung und im Stand sind alle rundum weiterhin auf Block.

    Insgesamt wollte ich ja gar nicht so tief mit dem GFW und jetzt passt es für mich gut. Im Vergleich mit dem ursprünglichen Zustand, also der 40er Feder, ist er einen guten halben Zentimeter höher, was ich mir auch so gewünscht hatte. Hinten und vorne bewege ich mich nun im Bereich 337-340mm und ich werde damit erstmal ein paar Tage fahren, bevor es dann zur Fahrwerkseinstellung kommt8)

    Hier ein Vergleich mit der 70er Feder von heute morgen und heute Abend:

    7FA8045E-5C53-4F4B-B0AD-D3D3920AEDC9.jpeg

    205/45 R16 auf einer leichten 7“ Felge, idealerweise kombiniert mit einem leichten Reifenmodell… damit hast Du auch ein (effektiv) kürzeres Übersetzungsverhältnis, profitierst von den geringeren ungefederten Massen und einem geringeren Massenträgheitsmoment am Rad8)

    Gerade dieser Effekt wird oft unterschätzt… und führt allein schon zu gefühlt großen Unterschieden innerhalb der 16“-Fraktion hier im Forum. Ob z.B ein 7,7kg Dunlop montiert ist oder ein 10kg Federal macht auch längsdynamisch einen Unterschied. Hier kannst Du mal etwas herum rechnen mit verschiedenen Rad-/Reifen-Kombinationen und Felgengewichten:

    The Effects of Rotational Inertia on Automotive Acceleration

    Spiderkalli hattest Du im Fichtenhäusel nach einer Übernachtungsmöglichkeit gefragt oder nur nach der Teilnahme an der Tour am Samstag?

    Fichtenhäusel ist ausgebucht, aber ein paar von uns sind woanders untergekommen und nehmen daher trotzdem an der Tour teil und unserem Abendprogramm. Von Ben (Chef Fichtenhäusel) ist aber abhängig, wie viele insgesamt an der Tour teilnehmen können… sie ist von ihm und anderen geführt.


    Sollte da kein Platz mehr sein, ist das natürlich schade. Sollte doch Platz für die Tourteilnahme sein, könnt ihr noch gut unterkommen in Bärenstein. Ich habe gerade mal fix geguckt auf booking.com, da sind noch einige Zimmer/FeWos frei vom 20-22.08


    LG, Patrick!

    BIG guck‘ mal hier:

    https://www.hexorcism.com/16ND/sm356302/
    https://www.hexorcism.com/16ND/sm356311/

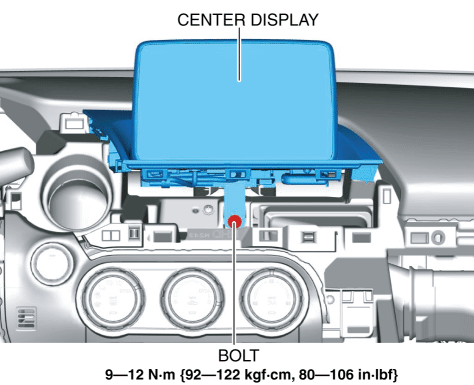
    CENTER DISPLAY REMOVAL/INSTALLATION | 2016 ND Shop Manual
    < Previous Next > 1. Disconnect the negative battery cable. (See NEGATIVE BATTERY CABLE DISCONNECTION/CONNECTION.) 2. Remove the following parts: a. Scuff…
    www.hexorcism.com


    Das MZD-Display ist nicht fest verbunden mit der darunter/hinter-liegenden CMU. Die CMU sollte aufgrund der Software/Firmware evtl. Probleme machen, wenn es um das passende Baujahr geht. Der MZD-Screen dagegen wird sehr wahrscheinlich einfach passen. Insgesamt ist das Angebot von I.L. sehr gut und das CMU könntest Du weiter verkaufen8)

    Hallo Klaus,

    erstmal herzlich willkommen hier im Forum8)

    Dein G184 hat ein LSD verbaut… dieses macht idR mehr oder weniger laut wahrnehmbare Geräusche, die nach einem „Singen“ klingen können. Ein lauter wahrnehmbares „Heulen“ ist auch möglich.

    Deine Beispiele mit langsamer Kurvenfahrt in einem Parkhaus und Schubbetrieb sind da „Klassiker“…

    Vereinzelt wurde das LSD auf Garantie/Kulanz gewechselt, wenn dies laut war und reproduzierbar vorgeführt wurde. Meist war es danach besser… ganz ohne Geräusche kommt das neue LSD idR aber auch nicht;)

    Die von Mazda verbauten LSD sind dafür bekannt, auch in den NB/NC Generationen waren diese hörbar.


    Hier ein Thread mit ähnlichen Problemen… Schleifendes Geräusch bei der Gaswegnahme

    Ich habe irgendwo mal gelesen, dass die alte native Auflösung des MZD-Displays 800x480 war und das neue Display 1000x600 Pixel hat, also immer noch sehr magere 0,6MP. Die Auflösung des GUI ist aber gleich geblieben, daher fällt das auf den ersten Blick gar nicht auf… im Gegensatz zu den klar besseren Schwarz-/Kontrastwerten8)

    Neben der üblichen Skepsis bezüglich der Elektromobilität begegnen mir oft Befürchtungen, dass mit dem autonomen Fahren sowieso das Ende des Automobils - so, wie wir es kennen und lieben - angesagt ist8)

    Mazda verfolgt mit dem Co-Pilot System wieder mal einen anderen Ansatz und bekräftigt damit, dass ihre Autos weiterhin gefahren werden müssen… und das auch gut, wichtig und sicher ist.

    Interessant an der Sache ist, dass Mazda selbst Fahren und autonomes Fahren nicht in Konkurrenz zueinander stellt. Beides wird seine Zielgruppe haben in der Zukunft. Sieht man beides als grundsätzlich ebenbürtig an, so muss das die zugrundeliegende Technologie ebenfalls sein. Ein selbstfahrendes Auto müsste daher die gleichen Fähigkeiten bieten wie ein autonom fahrendes Auto, wenn es um Sicherheit und Zufriedenheit des Nutzers geht.

    Hier kommt der Co-Pilot ins Spiel… man muss dafür quasi ein autonomes Auto nehmen mit all seiner Sensorik, Software, Rechenleistung, etc. Dann nimmt man all die damit möglichen Fähigkeiten… und sagt sich „gut zu haben, für den Fall der Fälle“. Sollte der Selbstfahrer dann in eine Situation kommen, wo er nicht mehr „Herr der Lage ist“… dann übernimmt der Co-Pilot schnell die komplette Kontrolle über das Fahrzeug.


    Ich bin auf eine Mazda-Präsentation gestoßen zu dem Thema. Sie wurde auf einer Convention gehalten, bei der die Phenikaa-Group zur Vorstellung ihres Level-4 Concept „made in Vietnam“ geladen hatte im März 2021. Der Referent war Tomohiko Adachi, Mazda Senior Principal Engineer, Integrated Control System Development und der Kopf hinter dem Hiroshima Type Model Based Development Education System, einem der aktuell größten Regierung-Universitäten-Industrie Projekte in Japan.

    https://www.phenikaa-x.com/wp-content/uploads/2021/04/Mazda.pdf

    Zuerst gründet seine Argumentation auf der Annahme, dass der Wert/Nutzen eines Autos in der Zukunft nicht anders sein wird wie bisher:

    „Die Realisierung eines erfüllten (Social)-Lebens durch unbeschränkte persönliche Bewegung, die nachhaltig für die Gesellschaft ist“.

    Um dieses sicher zu stellen sieht er - vereinfacht gesagt - 2 Routen, die völlig ebenbürtig sind und sich beide an diese Gesellschaft richten.

    In Route 1 sieht er Personen, die „maschinen-orientiert“ sind und nach Komfort streben. Dies spricht das menschliche Bedürfnis an, ein komfortables Leben zu führen.

    In Route 2 sieht er Personen, die „mensch-orientiert“ sind und nach Entwicklung/Wachstum streben. Dies spricht das menschliche Bedürfnis an, seine Fähigkeiten auszuüben.

    Den Case für autonomes Fahren sieht er in Route 1. Der Fahrer sieht erholt/zufrieden aus und genießen ihren gesuchten Komfort. Währenddessen fährt das Auto vollkommen autonom und wertet aus/überwacht alle erfassbaren Parameter von Auto und Umgebung.

    Den Case für selbst Fahren sieht er in Route 2. Der Fahrer sieht angeregt/animiert aus beim Ausüben seiner fahrerischen Fähigkeiten. Währenddessen wertet aus/überwacht das Auto alle erfassbaren Parameter von Fahrer, Auto und Umgebung um im Notfall einzugreifen.


    Mazda hat sich für die Route 2 entschieden, da sie dort den intrinsischen Nutzen ihrer Autos sehen. Wie bisher sollen Mazda das „Zoom-Zoom“ transportieren. Die „Smiles/km“ sollen da sein, Körper und Geist belebt werden beim Fahren. Jinba ittai im Einklang mit unterstützender Technologie. Alles, was teilautonom möglich ist (und noch werden wird) und das Leben erleichtert ist da… nur der letzte Schritt, die völlige Übergabe der Kontrolle an die „Maschine“ Auto wird bewusst vermieden.

    Die erste Ausbaustufe „Co-Pilot 1.0“ kommt 2022 im neuen Mazda 6/CX-5... danach wird das System in alle neuen Modelle Einzug halten.


    Bin gespannt, was ihr davon haltet8)

    Und von der Realität eingeholt...8)

    Mazda Pressestatement vom 17.06.2021: https://newsroom.mazda.com/en/…/2021/202106/210617a.html


    FC692B70-8637-4B8D-BD63-C67CB5C8EC67.jpeg76D1D8F0-83BE-4155-9771-27C0791DE3DD.jpeg

    Small Rotary Engine multiple EV-Technology ____________________ Large Gas Engine 48V HEV

    F93BD68C-0271-4E52-8E53-28EF920F48F7.jpeg7B74E36A-6D04-40AF-B814-57B4790A3365.jpeg

    Large Gas Engine PHEV ________________________ Large Diesel Engine 48V HEV


    Mazda, Toyota, Subaru, Suzuki, Daihatsu und Denso schließen eine Entwicklungspartnerschaft bei Software/Connected Services.

    5 HEV-Modelle, 5 PHEV-Modelle und 3 EV-Modelle zwischen 2022 und 2025, ab dann neue EV auf SkyActive EV-Plattform… da wird doch wohl noch ein Plätzchen übrig sein für den MX-5;)


    SkyActive Multi-Solution Scalable Architecture setzt neben EV weiterhin auf die Entwicklung von Multifuel-Verbrennungsmotoren. Mazda tritt als erster Auto-Hersteller der europäischen e-Fuel Alliance bei…